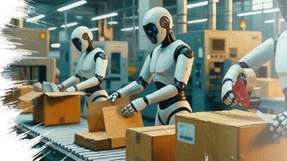


Motorsteuerung und Sensorik entscheiden darüber, ob ein Roboter präzise arbeitet oder zittert, ob er schnell reagiert oder träge ist, ob er sicher neben Menschen arbeiten kann oder nicht. Wer hier technologisch führt, gewinnt in der Automobilindustrie, der Medizintechnik und der Logistik.
Malte Janßen, Produktmanager für professionelle Robotik, zeigt, warum Motorsteuerung und Sensorik jetzt zu strategischen Faktoren werden und welche konkreten Schritte deutsche Unternehmen gehen sollten, um nicht abgehängt zu werden.
Steuerungselektronik entscheidet über die nächste Generation,
Der Robotik-Markt wächst jährlich um 15 bis 20 Prozent. Doch nicht die Mechanik entscheidet über die nächste Generation, sondern die Steuerungselektronik. In der Automobilmontage zum Beispiel müssen Roboter Bauteile mit einer Genauigkeit von bis zu ±0,1 mm positionieren. In der Medizintechnik können verzögerte oder ungenaue Bewegungen sogar Menschenleben gefährden.
Ein leistungsfähiger Roboter muss deshalb innerhalb weniger Millisekunden reagieren. Dafür braucht er Echtzeit-Sensorik: Während Encoder und IMUs die eigene Bewegung erfassen, tracken 3D-Kameras, LiDAR und Kraftsensoren die Umgebung. Erst die Verbindung dieser Daten ermöglicht präzise Bewegungen und eine sichere Zusammenarbeit mit Menschen.
Die entscheidenden Bausteine
Herzstück ist eine moderne Motorsteuerung. Die feldorientierte Regelung von BLDC- und PMSM-Motoren ermöglicht eine ruhigere, effizientere und präzisere Bewegung als klassische Schrittmotoren. Hinzu kommen Echtzeit-Prozessoren, etwa FPGAs, spezialisierte Chips oder Linux-Systeme mit PREEMPT_RT sowie Kommunikationsstandards wie EtherCAT, TSN und CANopen. Sie müssen Daten nicht nur schnell, sondern vor allem zuverlässig innerhalb festgelegter Zeitgrenzen verarbeiten und verbinden Motoren, Sensoren und Steuerungen ohne kritische Verzögerungen.
Über allem liegt der Software-Stack: Zentral ist ein echtzeitfähiges Betriebssystem, das ohne Verzögerung zwischen Hardware und Software vermittelt. Zum Beispiel müssen Daten aus Kameras, Encodern und Kraftsensoren zusammengeführt werden, damit der Roboter, seine Umgebung präzise erfassen kann. Intelligente Algorithmen verarbeiten die Sensordaten und lassen den Roboter Objekte oder Hindernisse erkennen. KI-gestützte Trajektorienplanung hilft dabei, Bewegungsabläufe in Echtzeit zu optimieren und somit Objekte aufzuheben, zu manipulieren oder Hindernissen auszuweichen. Diese Berechnungen sollten möglichst direkt auf der Edge – also im Roboter oder in dessen unmittelbarer Nähe – stattfinden um kurze Reaktionszeiten, zuverlässige Datenverarbeitung und geringe Netzwerkabhängigkeit zu gewährleisten.
Hürden, Herausforderungen und Afgaben für die Industrie
Technisch bleibt die Verbindung von künstlicher Intelligenz und Sicherheit schwierig. KI arbeitet statistisch und bewertet Situationen anhand von Wahrscheinlichkeiten. Sicherheitsfunktionen müssen dagegen deterministisch sein. Erkennt das System eine Gefahr, muss der Roboter zuverlässig und vorhersehbar reagieren. KI kann den Roboter deshalb unterstützen, etwa bei der Objekterkennung oder Trajektorienoptimierung, muss aber bei sicherheitskritischen Funktionen wie die Notfallabschaltung eine Übersteuerung durch den Menschen gewährleisten (Human-in-the-Loop-Verordnung). Diese müssen durch bewährte, deterministische Mechanismen geschützt sein.
Hinzu kommt der Fachkräftemangel. Für moderne Robotik braucht es Know-how in Motorsteuerung, Sensorik, Echtzeit-Software und Künstlicher Intelligenz. Diese Kombination ist auf dem Arbeitsmarkt selten. Unternehmen müssen daher interdisziplinäre Teams aufbauen und vorhandene Mitarbeitende weiterqualifizieren. Auch wirtschaftlich ist die Umstellung anspruchsvoll. Bei der Massenfertigung sind die Gewinnmargen gering und der Wettbewerbsdruck hoch – Investitionen in neue Motorsteuerungen, Sensoren und Prozessoren müssen sich deshalb meist innerhalb von zwei bis drei Jahren amortisieren. Die Technik muss deshalb messbare Vorteile bringen – etwa weniger Ausschuss, kürzere Taktzeiten, höhere Präzision oder mehr Sicherheit.
Was Unternehmen jetzt tun sollten
Mittelständler sollten zunächst ihre Anlagen einem Komponenten-Audit unterziehen: Wo liegen die Engpässe bei Motoren, Sensoren, Prozessoren oder der Kommunikation?
Danach empfiehlt sich ein Pilotprojekt. Eine einzelne Roboterzelle lässt sich deutlich schneller und mit geringerem Risiko modernisieren als eine ganze Fabrik. Die Ergebnisse zeigen, welche Technik sich wirtschaftlich lohnt. Ebenso wichtig ist eine frühe Architekturentscheidung: zentral oder dezentral, cloudbasiert oder Edge-Verarbeitung. Verzögerungen kosten Zeit, die die Konkurrenz nutzt: Wer erst handelt, wenn andere bereits umgerüstet haben, verliert unwiederbringlich den Anschluss.
Die nächste Robotergeneration wird nicht allein durch leistungsfähigere oder komplexere Mechanik entstehen. Entscheidend sind präzise Motorsteuerung, schnelle Sensorik und intelligente Echtzeit-Software.